アルゴリズム階層アーキテクチャへの適合
下位層で1KHZの高周波制御を実現
端末側にThorの最高峰の演算性能を搭載
国産演算チップも同時に対応を進めています
下位層で1KHZの高周波制御を実現
端末側にThorの最高峰の演算性能を搭載
国産演算チップも同時に対応を進めています
導入プロセスの中でデータを継続的に収集し、モデルパラメータを反復改善することで、モデル能力を継続的に高められます。
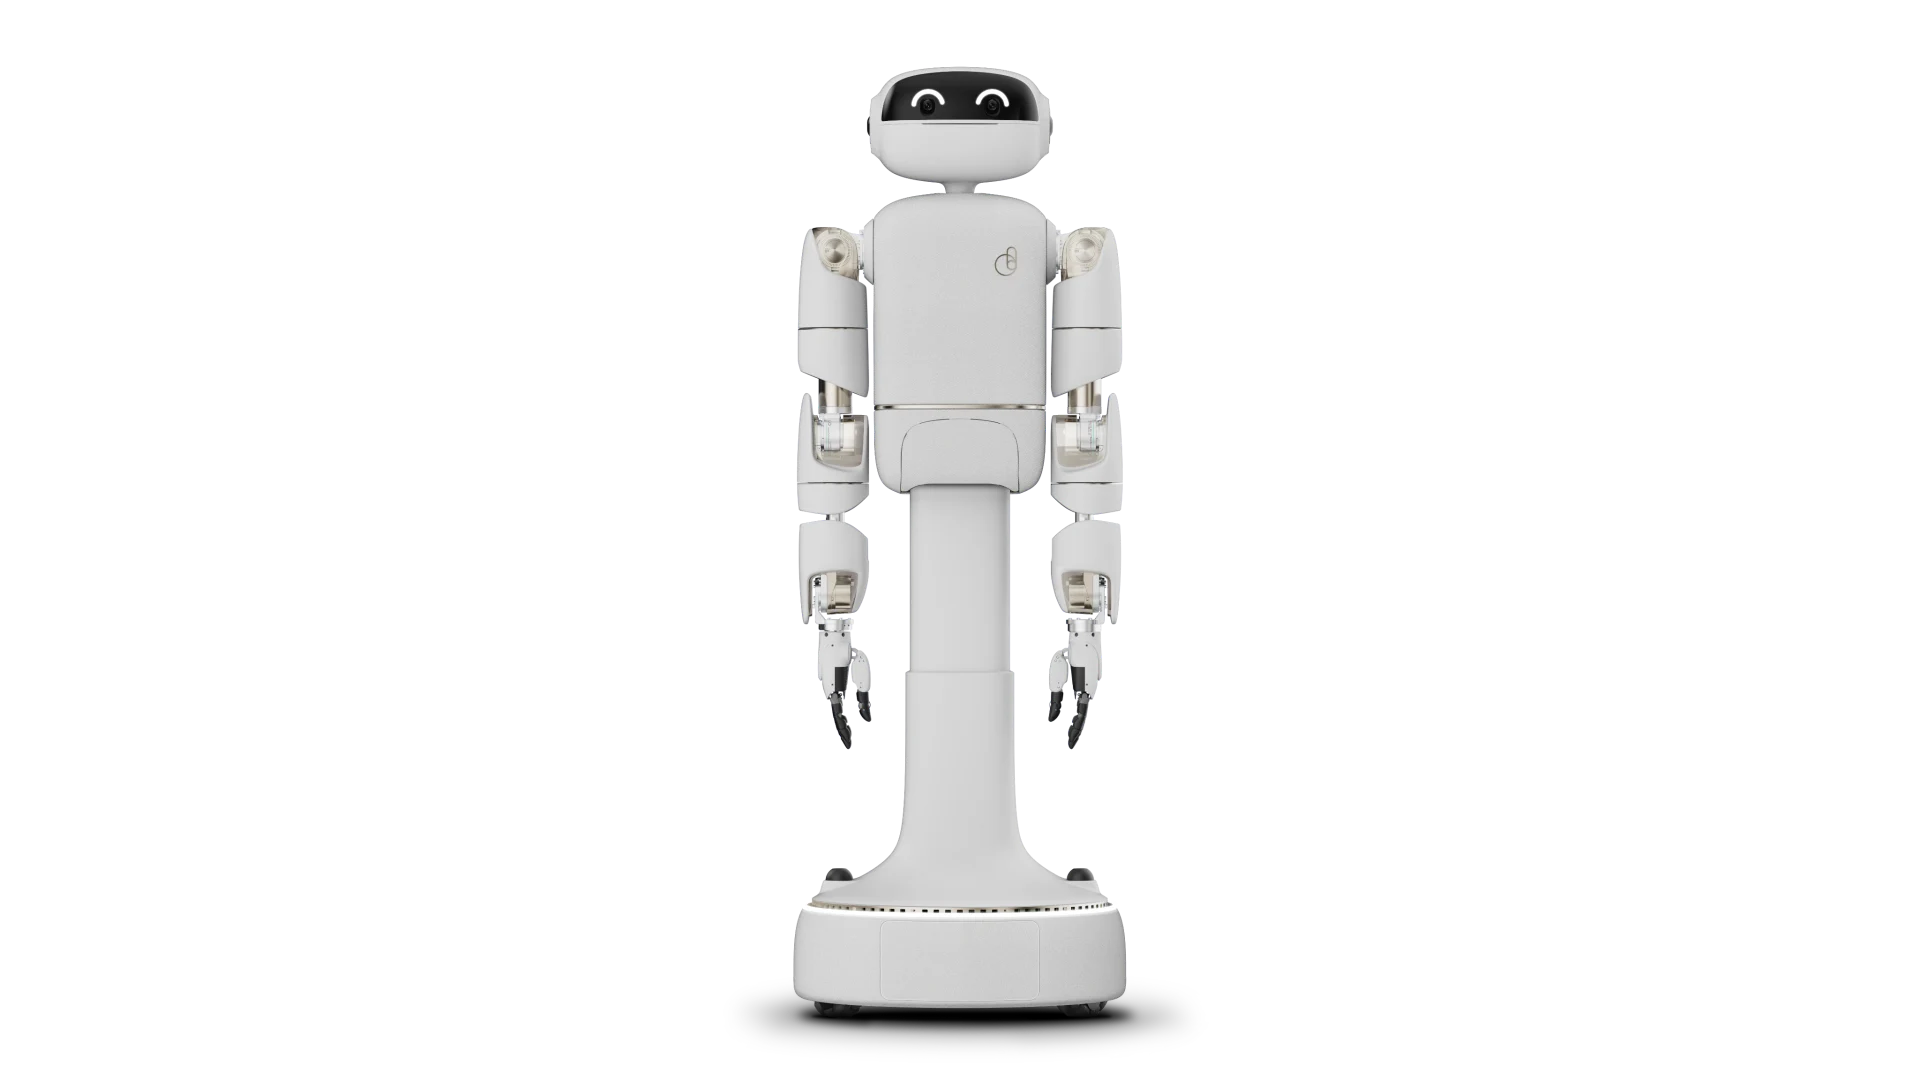
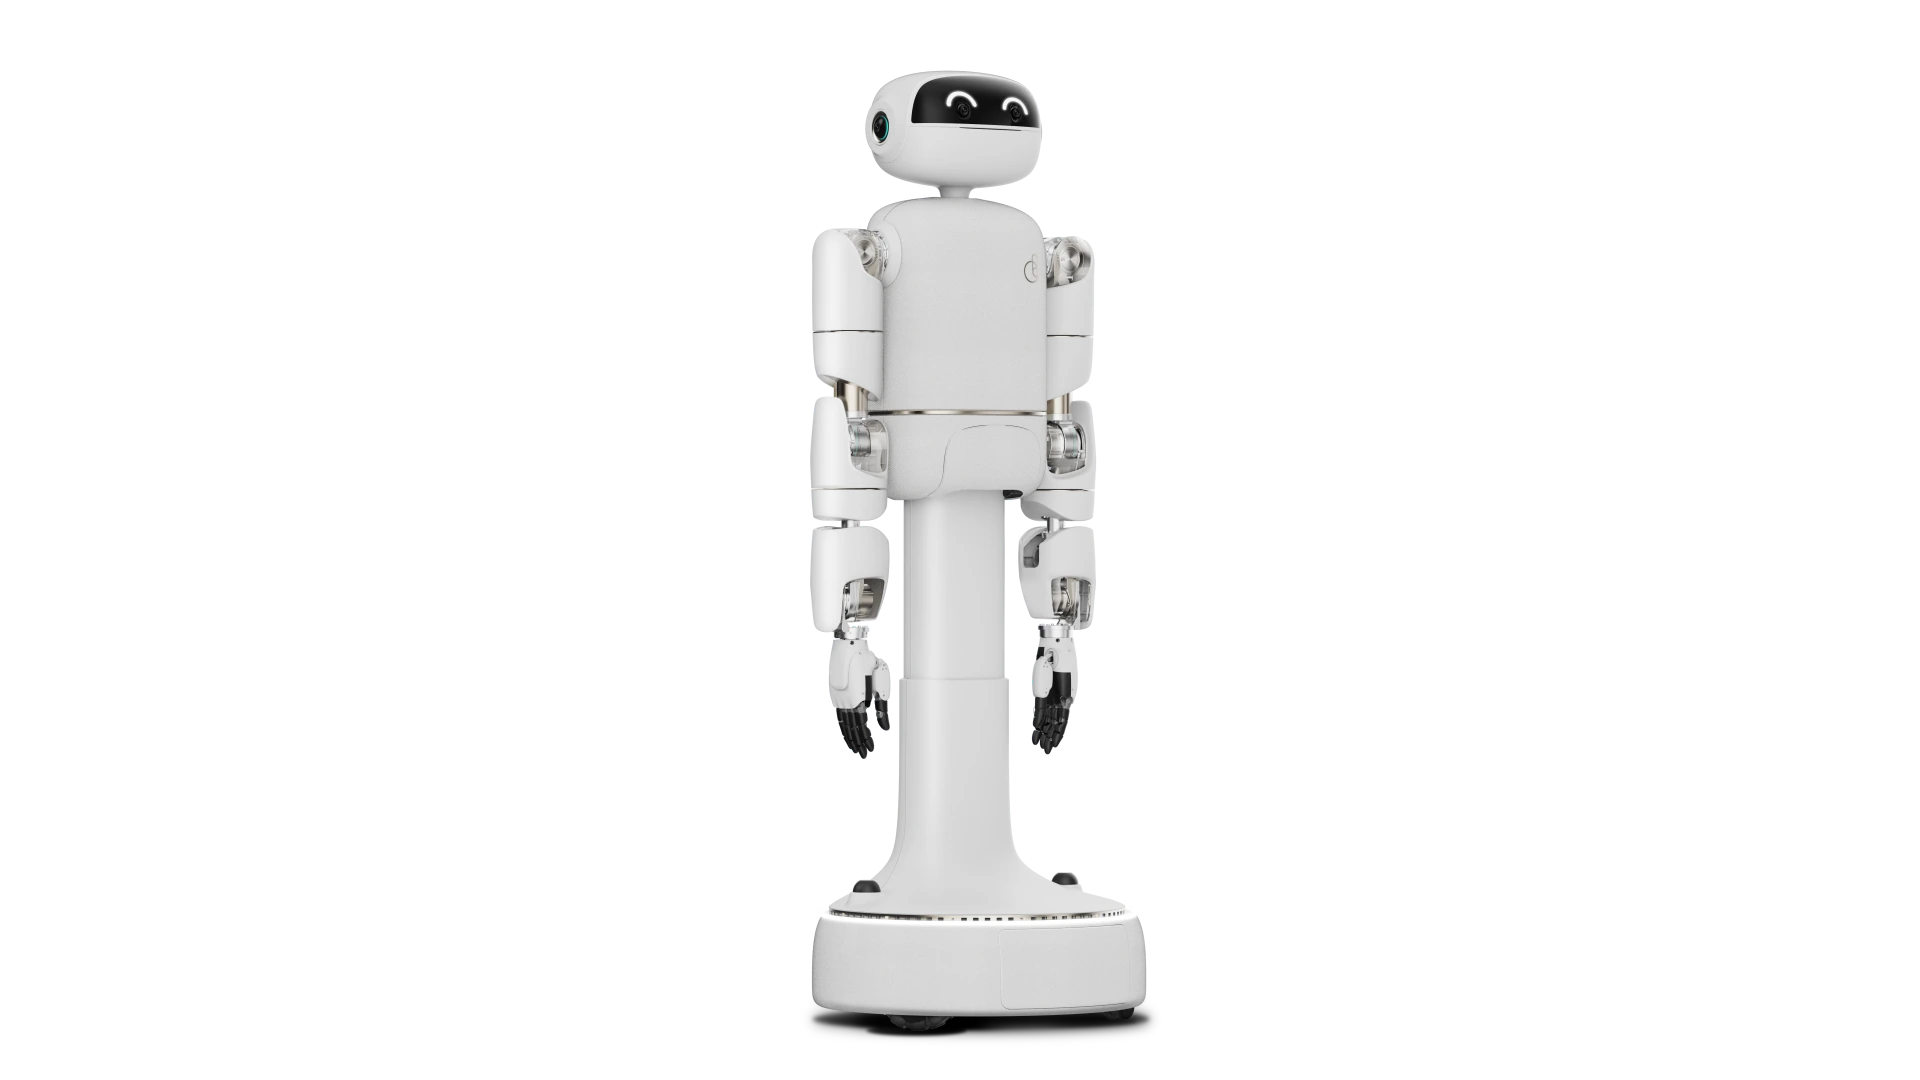
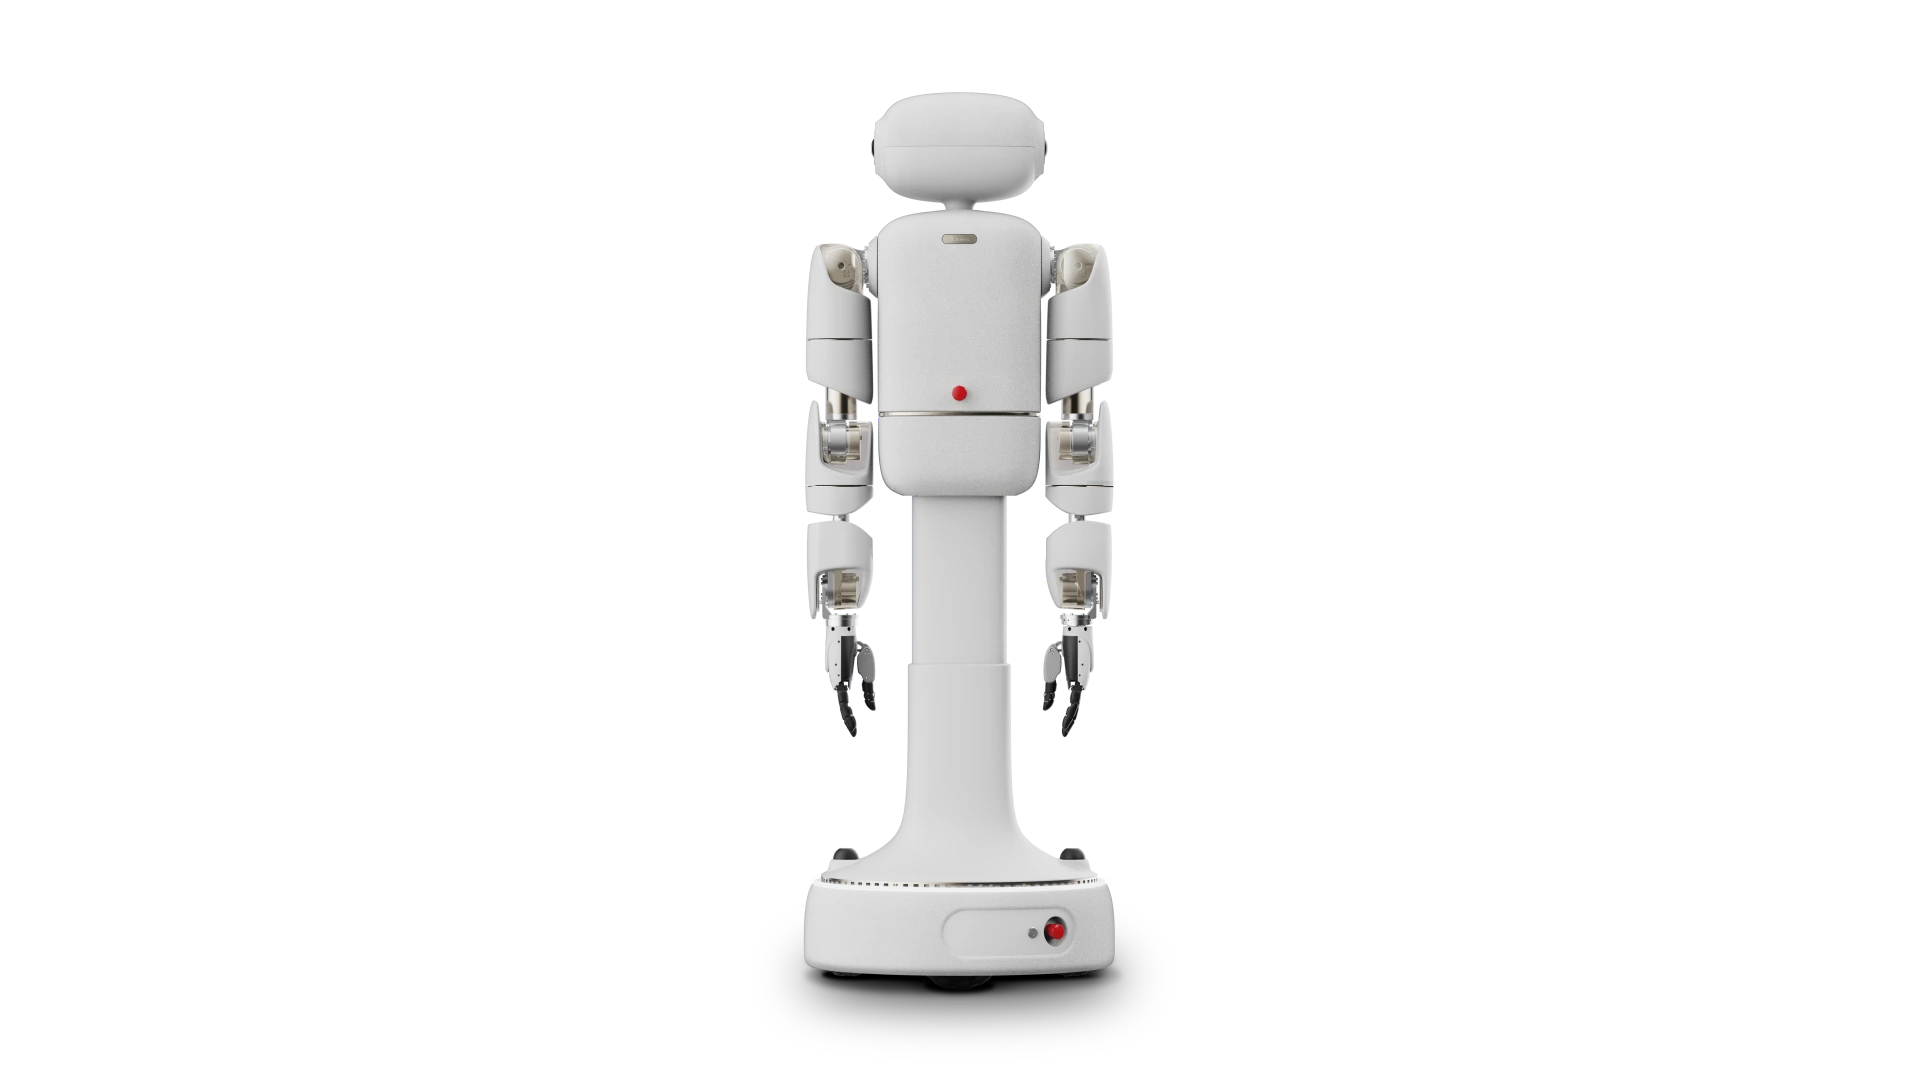
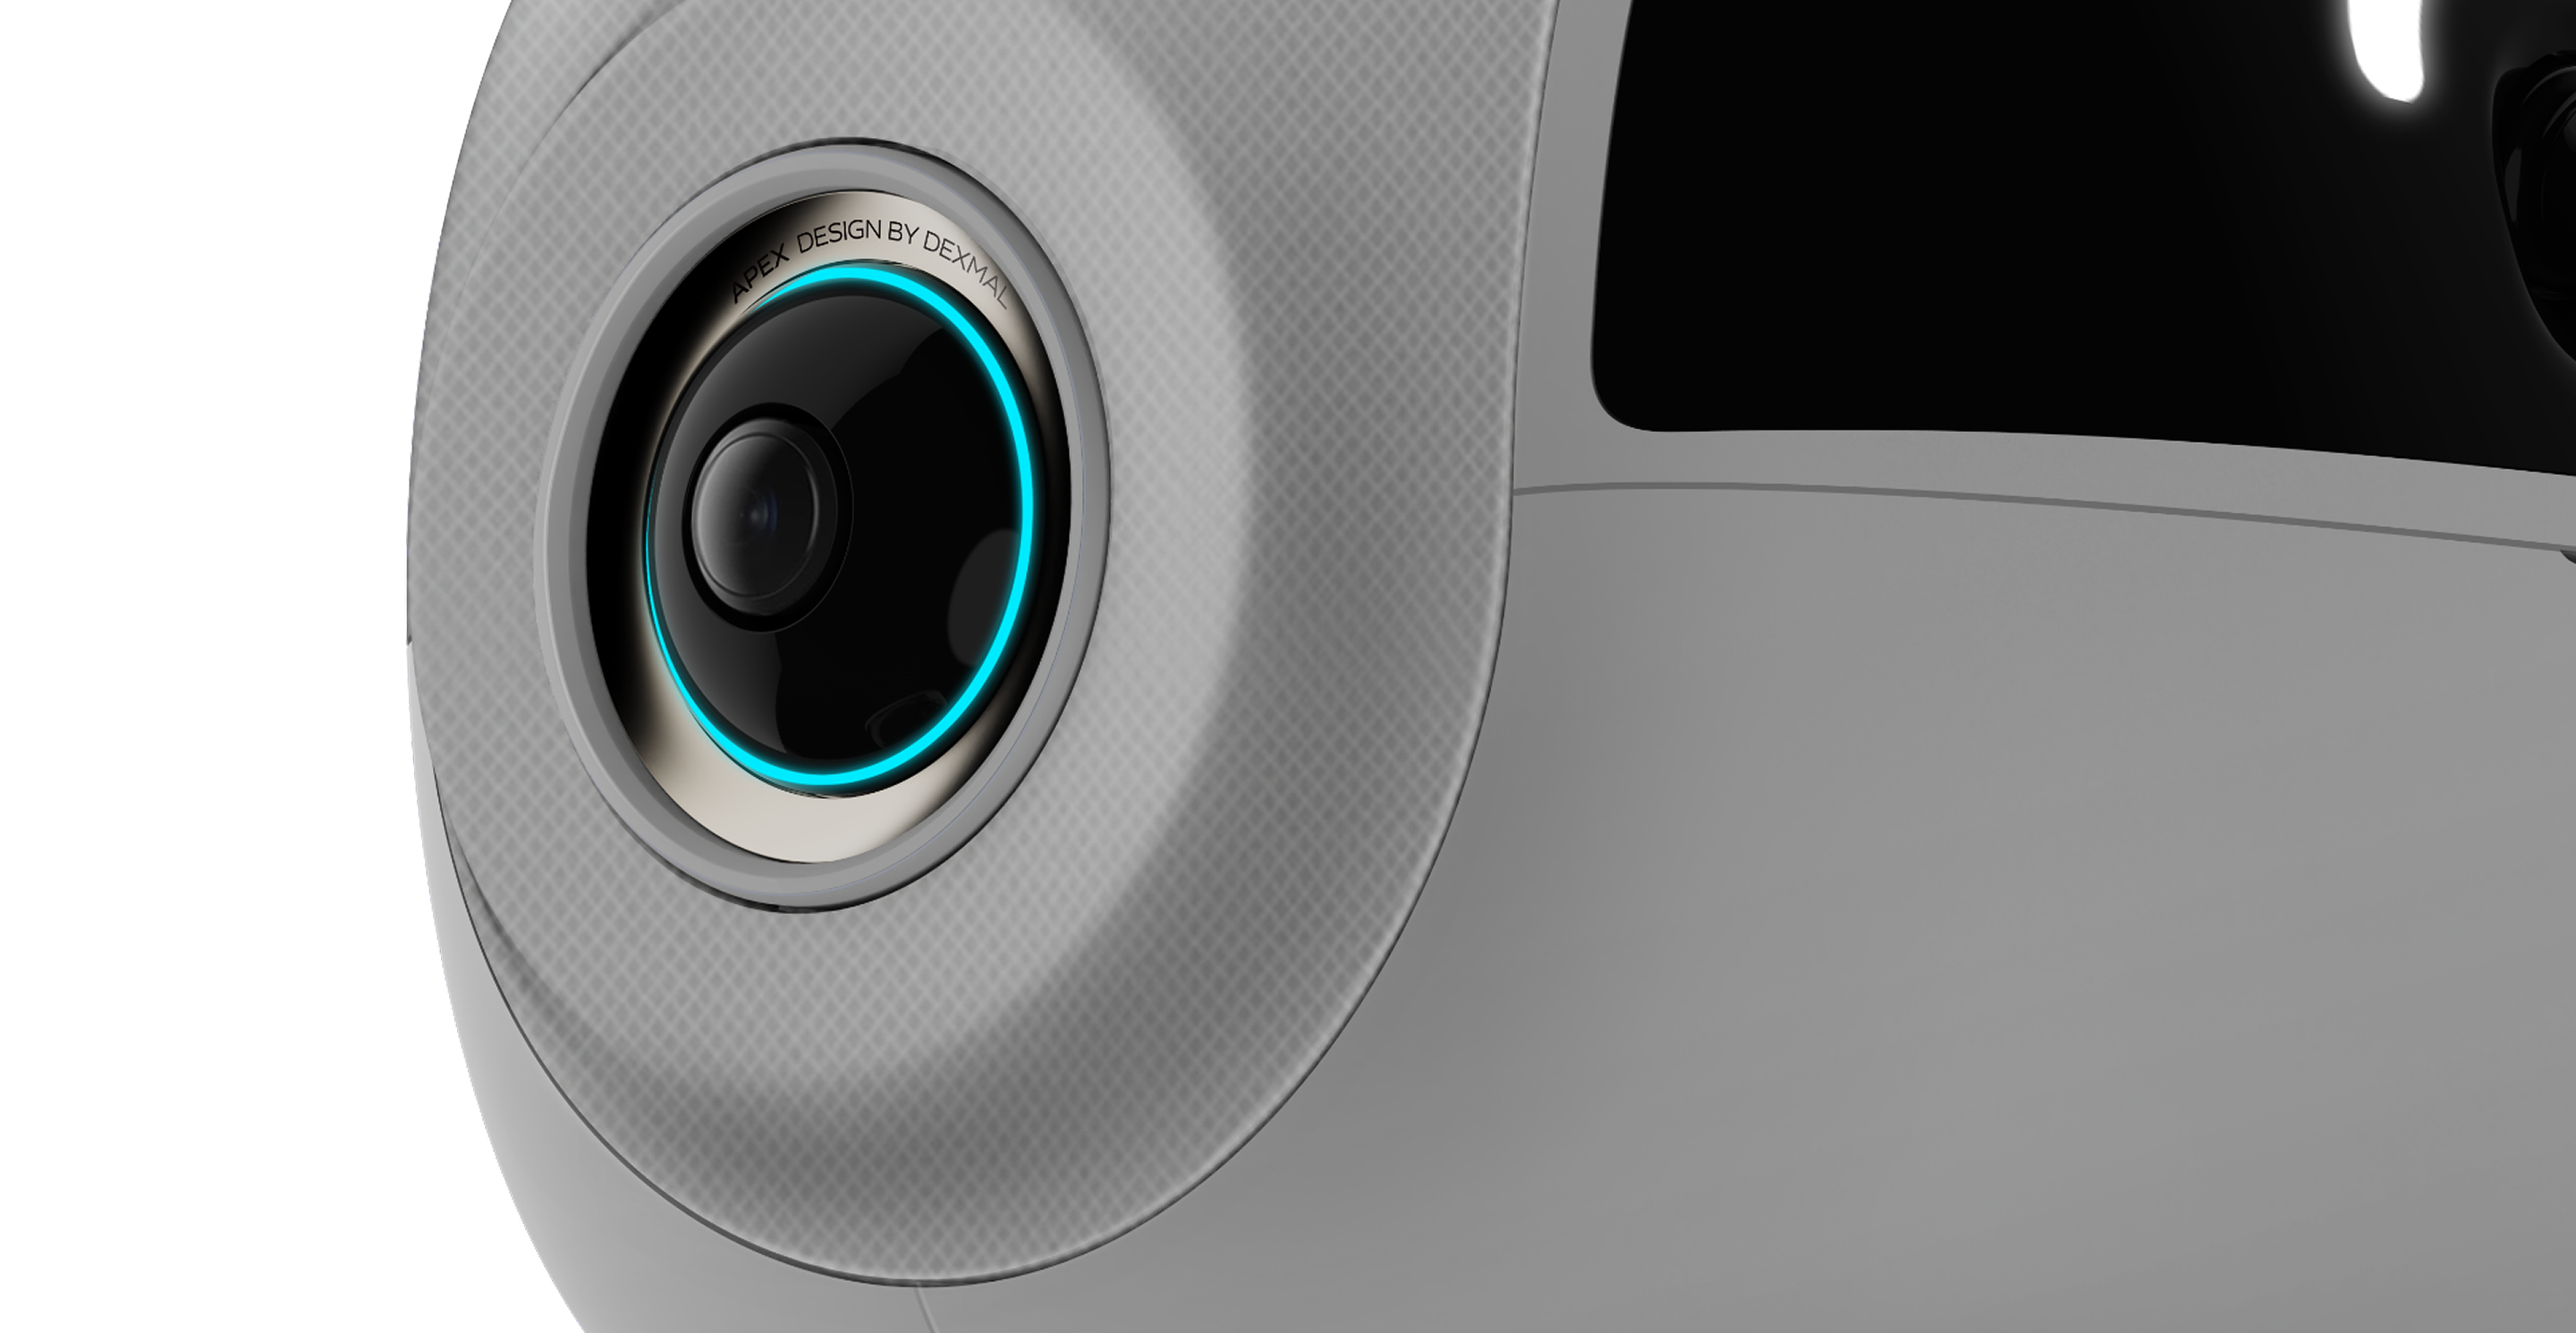
頭部に2基の魚眼カメラを搭載し、360°の環視を実現します。
ベースにはHesai JTシリーズのLiDARを2基搭載しています。
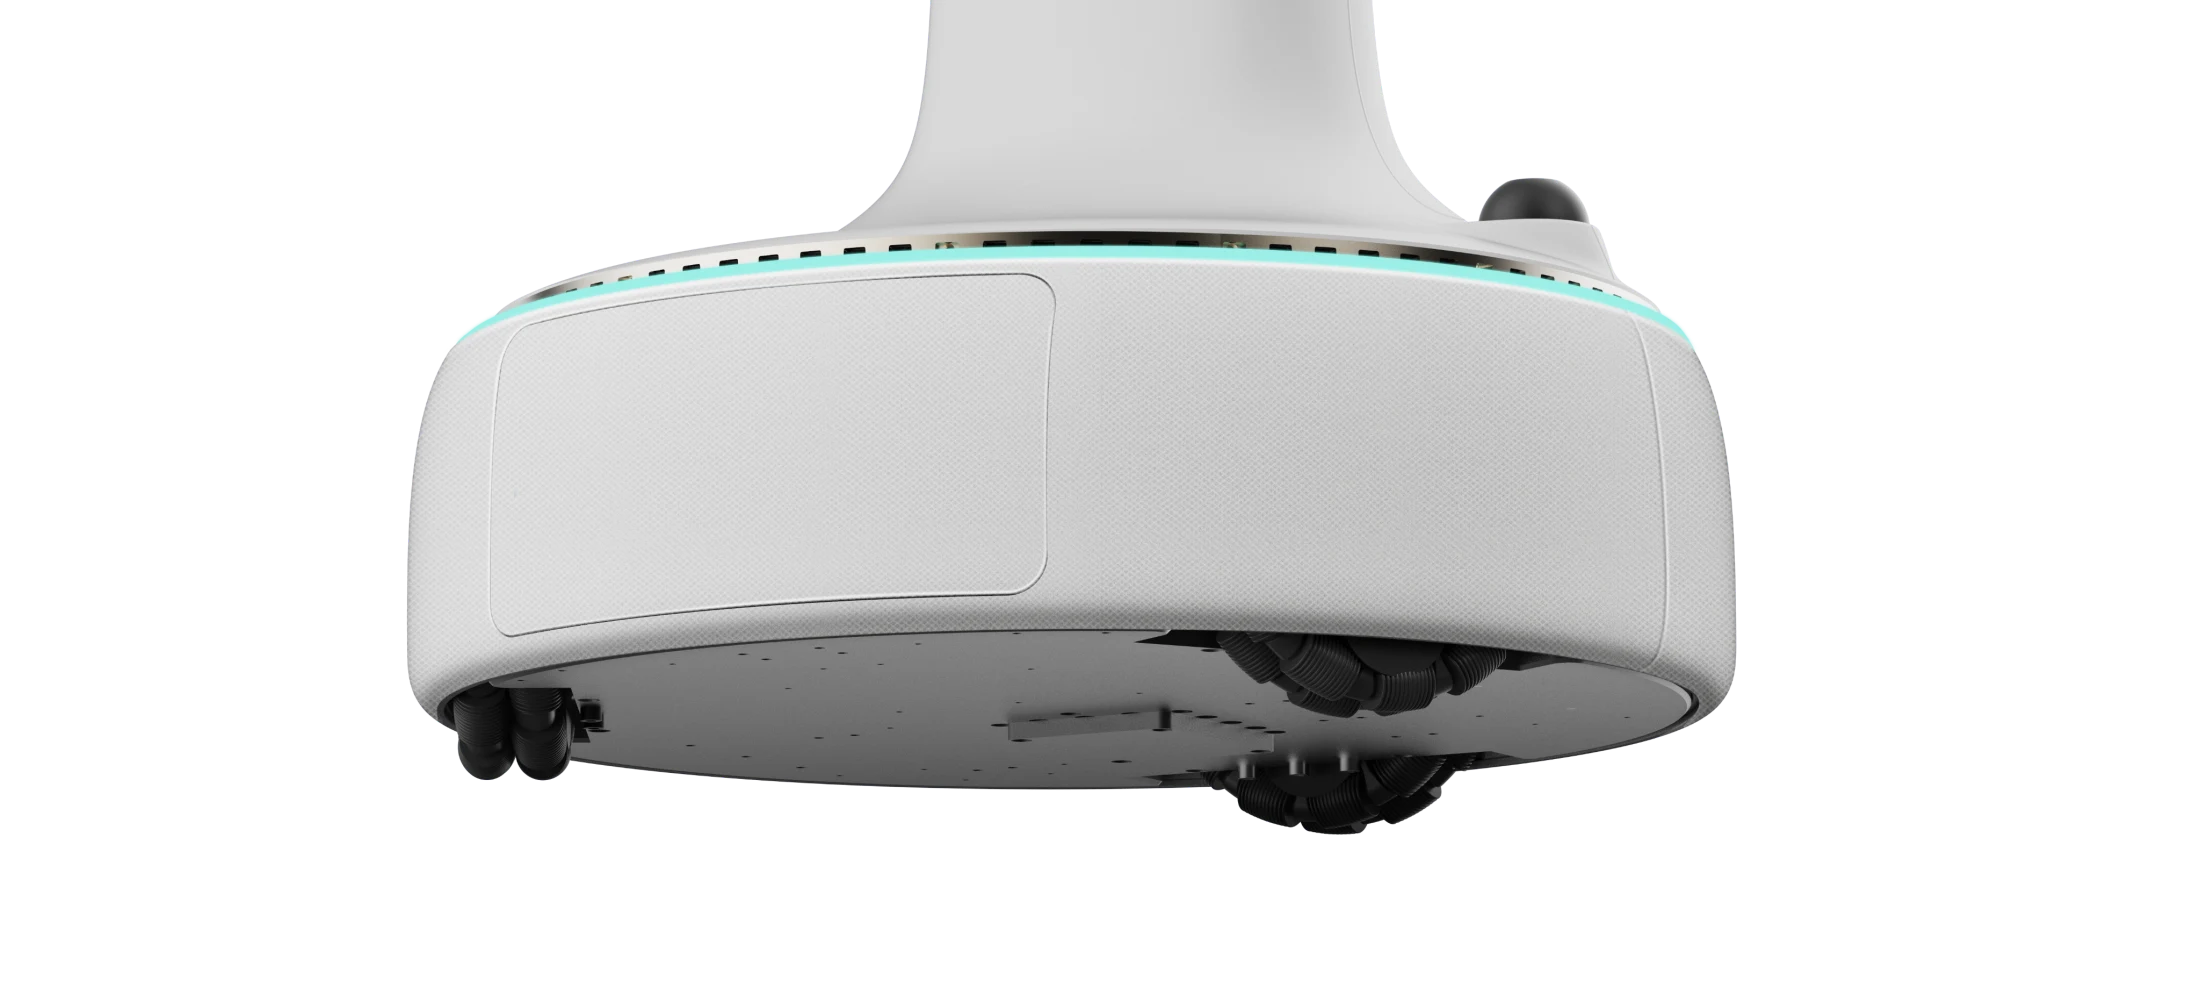
ベースは横移動やその場旋回に対応し、精密に停止できるほか、センチメートル級の位置微調整が可能です。
初版ハードウェアのMTBFは1000時間以上です。
通電状態での作業に対応し、7x24時間の連続稼働を実現します。
30sでの急速バッテリー交換に対応し、交換中も頭脳はオンのままです。
既存のタスクプロセスを中断する必要はありません。