

料箱立体仓库的设计要点:巷道宽度、货架爬升与拣选衔接
发布时间:2026-10-14
一、料箱库与托盘库的设计差异
料箱与托盘的差异不止于单元尺寸。料箱库的单元更小、SKU 更多、存取频次更高,拆零出货占比通常显著高于托盘库;其典型场景包括多行业拆零拣选、中小件物料的搬运与拣选,以及生产环节的零配件供应。这些特征决定了两类库区的巷道尺度、设备形态与拣选方式无法通用,料箱立体仓库需要按其自身逻辑设计。
二、巷道与空间:窄巷道带来的收益与约束
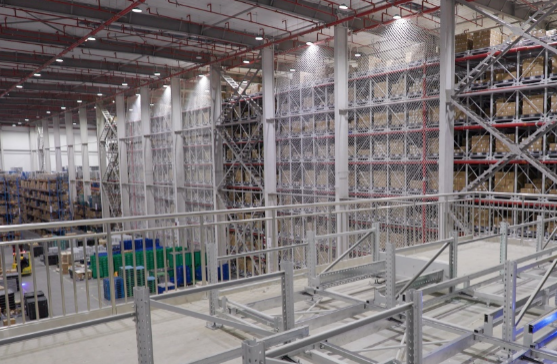
料箱存储方案的巷道宽度为779mm,高度可达12m并支持双深位存取,单位面积密度较同类方案高10%。作为对照,托盘侧采用四向车方案时可实现20深位排布,密度较同类方案高25%。窄巷道的收益是密度提升,约束则落在设备侧:车体尺寸、传感器布局与避障方式都须适应狭窄通道,设备与巷道的匹配度直接决定方案是否可行。
三、存取方式:爬升替代提升机
箱式存取机器人(BS 系列)可实现前后左右上下六个方位的运动,具备跨巷道、跨层与自主全方位作业能力,无需配置提升机,行走速度达4m/s。相比“车辆加提升机”的组合,爬升方案省去了换层通道这一节拍瓶颈,爬升效率不受高度限制;全新弧线走位功能使换向无需停顿,有利于高频次的料箱周转。其控制器、PGV 传感器与运控软件均为自研,并采用爬升位姿调整与啮合重试控制算法,用于提高高位对位的成功率。
四、高位作业的主动安全
在货架内爬升作业,跌落风险高于地面行驶,安全设计需具备主动能力:设备配置180°激光避障与声光报警,并在空中出现异常时主动锁车,实现防跌落。对料箱立体仓库而言,主动安全不是附加功能,而是高位作业成立的前提——库区通道狭窄、人员难以进入,被动防护不足以支撑无人化运行。
五、拣选衔接:料箱库的产出兑现处
料箱库的价值最终在拣选端体现。货到人模式下,拆零、整箱与整托出库可在同一拣选站完成,无需合单,单站效率可达1000件/时;配套算法在组波、备货、补货与匹配环节可再优化约30%,整体拣选效率较分区方案高约50%。站内流转由箱式搬运机器人承担,行走速度同为4m/s,与存储侧速度匹配,避免末段成为瓶颈。
结语
料箱立体仓库的设计要点集中在三处匹配:巷道尺度与车体尺寸匹配,爬升能力与安全设计匹配,存储节拍与拣选能力匹配。三处同时成立,窄巷道带来的密度收益才能稳定兑现。
即刻打造您的自动化仓库