

托盘四向车定位精度的实现路径:码位识别、控制前置与货架配合
发布时间:2026-10-14
一、密集存储对精度更敏感
在人工叉车作业中,取放偏差可由操作者现场调整弥补。密集存储取消了人工介入,同时把货位间隙压缩到最小,误差不再有缓冲空间:横向偏差会导致货叉无法进入托盘插孔,纵向偏差会造成顶升位置偏移,严重时引起托盘倾覆。托盘四向车的定位精度指标为±2mm,这一数值直接决定系统能否在密排库区稳定运行——20深位排布下,单次取放失败影响的往往不只是一个货位。
二、精度来源之一:机械结构的确定性
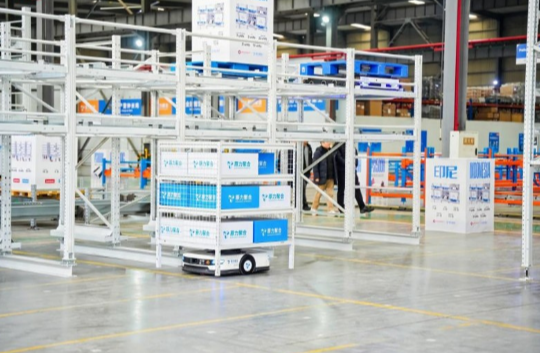
四向车需在行走、顶升与传动多个动作间切换,任一环节的回程差都会累积为定位误差。托盘四向车的行走、顶升与传动均无回程差,效率较前代提升30%,并采用纯机电设计以保证动作的确定性。换向与定位的耗时约为秒级,这一节拍同时影响精度与效率:动作停顿越少,误差累积的机会也越少。车身厚度为125mm、自重330kg,轻量化同样服务于定位稳定性。
三、精度来源之二:码位识别与控制前置
货位坐标由地面码位确定,设备首先需识别码位。四向车以大视角摄像头提前感知末位码点,将控制动作前置,从而在高速行进中实现高精度到点,而非依赖到位后的反复修正。识别环节的可靠性同样关键:双视觉系统配合 ToF 偏载检测,码位识别精准率可达99%、偏载误报率降低70%。单视角方案在空间判断上存在歧义,难以区分真实偏载与成像误差,双视角的作用正在于消除这类歧义。
四、精度来源之三:货架与标定的配合
设备精度需与货架安装精度处于同一量级,否则设备再准,货位本身已偏移。因此货架验收应包含安装精度复核,并在交付后定期复核标定参数——货架在长期载荷下可能产生形变。此外,粉尘环境与冷库的冷凝水会影响视觉与激光窗口的成像质量,清洁周期应按现场条件确定,而非按固定周期执行;冷库场景还需选用耐低温元器件与相应防护配置的车型。
五、精度不足的代价
定位偏差在系统层会被放大。取放失败导致任务中断,需要人工进入库区处理;偏载误报则引发空跑、库位状态标记错误等连锁反应,并打断连续作业节拍。密集库区通道狭窄、人员难以进入,这类中断的处理成本远高于单机故障。因此,双视觉与激光防护的配置不仅关乎单机安全,也是系统可用率达99%、MTBF≥2000小时的支撑条件之一——矩阵激光防护系统的检测范围较前代提升60%,感知可靠是紧凑排布得以成立的前提。
结语
托盘四向车的定位精度是三项条件叠加的结果:机械动作的确定性、码位识别与控制前置、货架与标定的配合。评估该项能力时,宜将三者一并纳入核对,而非仅看标称数值。
即刻打造您的自动化仓库