

仓库自动化系统设备全景:从存储单元到软件层的构成与选配
发布时间:2026-09-30
一、设备清单背后的动线逻辑
仓库自动化常被理解为一份设备清单,实际更接近一条动线的分层实现。货物从入库到出库,依次经过存储、存取、搬运与拣选四个物理环节,每个环节由不同设备承担,环节之间由软件衔接。评估一套系统是否合理,首先看各层设备是否与货品的容器形态、流量和建筑条件匹配,而非单台设备的参数高低。
二、存储与存取:密度决定设备形态
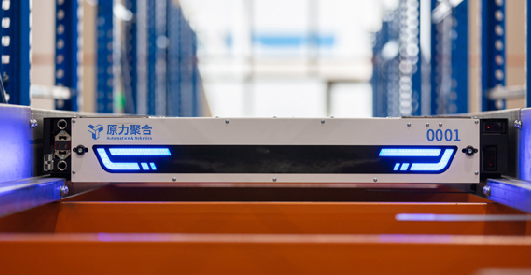
存储层的核心矛盾是密度与柔性。托盘类货物方面,托盘四向车车厚仅125mm,可在巷道内四向运动、跨巷道作业并由提升机换层,同一巷道可实现20深位密集排布,方案适配高度低至2m、高至30m,覆盖平库、楼库与立体库。料箱类货物方面,箱式存取机器人可在779mm宽的巷道内运行,高度可达12m并支持双深位存取,因可自主爬升货架而无需配置提升机。
两类设备可共用同一库区:托盘、料架、笼车、料箱同区混存并兼容不规则件,避免按品类硬性分区形成的边角空间浪费。
三、搬运与拣选:节拍由末端决定
搬运层承担库区与作业口之间的水平流转。箱式搬运机器人速度可达4m/s,负责料箱的搬入搬出;托盘搬运机器人承接托盘的线边流转。拣选层采用货到人模式:拣选站兼容托盘、料箱与笼车,拆零、整箱与整托出库可在同一工位完成,无需合单,单站效率可达1000件/时。
系统的整体节拍往往由拣选端而非存储端决定。存储密度再高,若拣选能力不足,出库便成为瓶颈,因此两端的设备能力需按同口径流量校核。
四、软件层:设备的调度与接口
软件层决定上述设备能否协同。以 Matrix8 智能软件为例,其涵盖智能平台管理、智能子仓订单管理、智能子仓任务执行与智能机器人调度:WES(仓储执行系统)承接订单与批次策略,TES(任务执行系统)负责容器与库位级任务统筹及货位分配,机器人调度系统完成设备分配、路径规划与交通管制。
设备与上层业务系统的衔接通过黑盒、灰盒、白盒三级接口完成,可对接 ERP、MES 等系统;混存、混搬、混拣三大子系统支持独立部署与灵活组合,为分步扩容提供条件。
五、结语
仓库自动化系统设备的选配,本质是按动线逐层求解:存储层看密度与建筑条件,搬运层看流量与节拍,软件层看调度能力与接口开放度。各层设备在统一软件下协同,系统整体效率才会高于单台设备参数之和。
即刻打造您的自动化仓库