

托盘四向车双视觉系统:码位识别与偏载检测的融合机制
发布时间:2026-09-29
一、视觉在四向车上不只是辅助功能
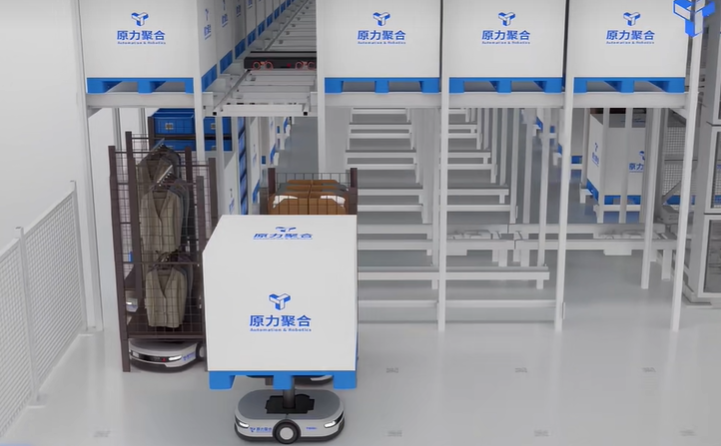
托盘四向车在货架内部巷道中运行,通过提升机换层,可在前后左右四个方向自主运动并跨巷道作业。这类设备的作业空间通常无人进入,但货位状态并未因此变得确定:库位是空是满、托盘是否到位、货物是否偏心、是否叠放不正,都需要在取放动作之前判定。
传统方案依赖库位台账记录货位状态。台账与实物一旦出现偏差——例如人工上架时托盘出位、货物在搬运中移位——取放动作就会失败,甚至造成托盘倾覆或货物跌落。对四向车而言,视觉并非锦上添花的辅助功能,而是动作的前置条件。
二、双视觉系统的构成
原力聚合新一代托盘四向车采用智能双视觉系统,在车体前后布置两组视觉单元,并融合 ToF(飞行时间)深度信息完成偏载检测。
单一视角的局限在于空间歧义:同一幅图像中的偏移,可能来自托盘实际偏心,也可能来自拍摄角度或光线差异。双视角同时覆盖车体前后两侧的货位,配合 ToF 提供的距离信息,可将偏移量还原为可判定的数值,从而区分真实偏载与成像误差。这是偏载误报率能够下降的直接原因。
据其新一代托盘四向车公开发布资料,双视觉系统融合 ToF 偏载检测后,码位识别精准率达99%,偏载误报率降低70%。误报的代价在系统层面会被放大:一次误报即导致设备空跑、库位标记错误,进而触发人工复核,密集存储中的连续作业节拍因此被打断。
三、与激光防护系统的分工
双视觉系统解决“看得准”,安全防护由矩阵激光防护系统承担。该系统采用对角大幅平扫激光与前后 ToF 辅助避障,检测范围提升60%,保障人、货、设备协同作业的安全;车载3D激光支持自主避障,并具备声光全方位报警。
两者在动作时序上也是配合关系:摄像头提前感知末位码点、控制前置,使车辆在高速行驶中仍能高精到点;单机定位精度可达±2mm,行走、顶升与传动均无回程差。取放动作因此从“到位后调整”变为“到点即取”,节拍更稳定。
四、感知精度如何传导到系统层
感知能力的价值最终体现在系统可用率上。据官网公开资料,四向车系统整体可用率可达99%,配合高效能电池与动态能源管理,可适应常温与冷链等不同仓储环境;集群层面支持80台以上设备同场调度,并兼容多种第三方机器人设备协同运行。
在软件分层中,WES(仓储执行系统)承接订单与批次策略,TES(任务执行系统)负责容器与库位级任务统筹与动态储位优化,再下发机器人调度系统完成设备分配、路径规划与交通管制。感知数据是这套分层调度的输入:只有当车载视觉能够可靠判定货位与偏载状态,调度才可能采用更紧凑的储位排布与更短的安全间距,密集存储的密度收益才得以释放。
五、结语
托盘四向车双视觉系统的技术意义,在于把偏载、错位与异常货位这类不可见风险,提前到动作执行之前拦截,使设备在无人巷道中保持可预期的取放成功率。
即刻打造您的自动化仓库