

托盘四向车集群调度的机制解析:任务分配、路径规划与换层协同
发布时间:2026-10-12
一、规模上去之后,瓶颈从单机转向调度
单台托盘四向车的能力边界相对清晰:车厚125mm、额定载重1500kg、最高速度2m/s、定位精度±2mm。但当同场车辆增至数十台,产出便不再由单机速度决定——等待提升机、巷道内相互避让、空驶取货,都会成为主要损耗。密集存储把通道压缩到极限,调度效率因此直接决定系统产出。
二、任务分配:订单、容器与车辆的三级匹配
调度首先解决“哪台车做哪件事”。系统按订单优先级与波次生成任务,再将任务落到具体容器与货位,最后分配车辆。这一过程需处理两项约束:一是资源互斥,同一货位或同一提升机入口被多车同时申请时须加锁排队;二是储位动态优化,入库采用同品聚集与热度匹配,把周转率接近的物料放在相邻库位,从源头上缩短任务距离。
三、路径规划:最短路径不等于全局最优
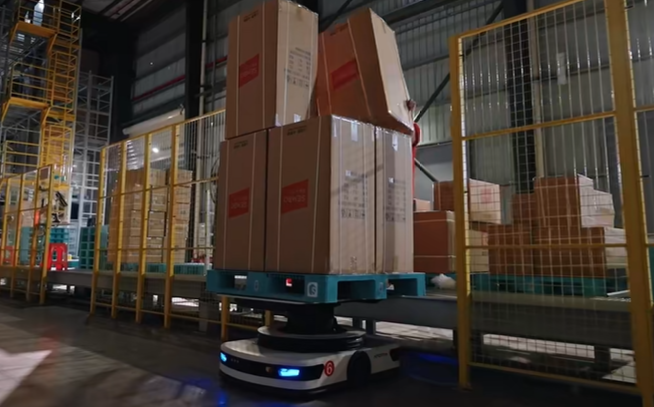
四向车可前后左右四向自主运动并跨巷道作业。在单任务视角下,最短搬运路径是显然选择;在多车视角下,所有车辆都取最短路径会形成拥堵,巷道与库口尤甚。调度因此需按实时负荷分散车流,并在出库时以最少阻碍容器为条件命中最优容器,避免为取出单个托盘反复倒箱——这类无效移库在20深位的密集排布中会被显著放大。
四、换层协同:提升机是节拍瓶颈
四向车在平面内自由移动,跨层则必须经由提升机,换层通道成为集群节拍的关键约束。据原力聚合官网公开资料,Matrix8S 全物料混合存储子系统的托盘流量可达1000托/小时,该指标以提升机数量与位置配置为前提。方案阶段需将车辆数量、提升机数量与库口输送能力按同一流量口径校核,任一环节配置不足,整体节拍都会受其限制。
五、容错:调度决定可用的下限
密集库区通道狭窄,人员难以进入,故障处理依赖系统自身能力。调度层需支持单车故障后的任务重分配、单点故障的应急隔离,以及远程监控与运维工具。感知配置是紧凑排布的前提:矩阵激光防护系统检测范围提升60%,双视觉系统码位识别精准率99%、偏载误报率降低70%。在上述机制配合下,系统支持80台以上设备同场调度并兼容第三方机器人,整体可用率达99%。
结语
托盘四向车的单机参数界定上限,集群调度决定实际产出。任务分配、路径规划与换层协同三者共同构成密集存储的产出边界。
即刻打造您的自动化仓库