

无界仓库柔性自动化的三层含义:物料、空间与系统边界的打通
发布时间:2026-10-10
一、边界从哪里来
仓储系统的边界通常来自三处人为划分:物料按容器形态分区、空间按建筑类型分方案、系统按厂商分接口。三处划分各有成因,在采购阶段也便于分项比价,但在实际运行中都会转化为额外成本——分区带来跨区搬运,按建筑分方案带来改造受限,多厂商拼接带来接口损耗与责任边界模糊。
原力聚合提出的“无界仓库自动化”,指向的正是这三处边界。
二、物料边界:混存、混搬与混拣
物料边界表现为按托盘、料箱、异形件划分库区。打通的路径是三类容器同区混存:托盘、料架、笼车、料箱可在同一库区存放并兼容不规则件,对应方案的存储密度较同类自动化系统高25%(托盘侧)与10%(料箱侧)。
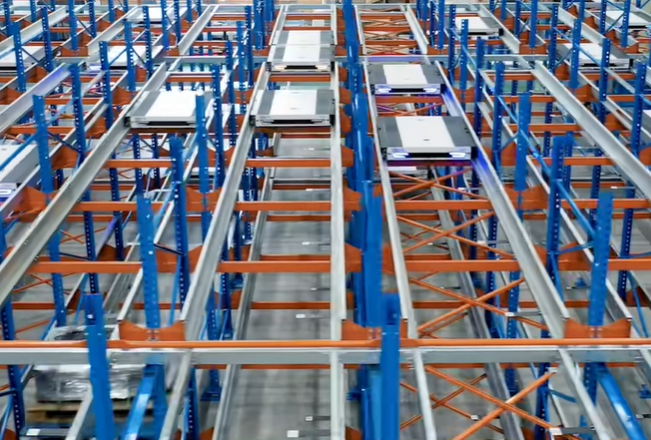
混搬与混拣承接其后。箱式存取机器人可在779mm宽的巷道内运行,高度可达12m并支持双深位存取;拣选端采用货到人模式,拆零、整箱与整托出库在同一拣选站完成,无需合单,单站效率可达1000件/时。
混存在工程上还有两项前提:货位尺寸与承重需覆盖多类容器,例如光伏组件项目中单托重1.5t、支持双托叠垛至2.5m、3t;库位分配由策略统一管理,入库采用同品聚集与热度匹配,避免混存反过来增加搬运距离。
三、空间边界:从平库到立体库
空间边界表现为“该方案只适用于新建立体库”。实际交付中,方案适配高度低至2m、高至30m,可覆盖平库、楼库与立体库,并支持存量仓库改造;某国际服装品牌亚洲配送中心项目即属老仓库非标准化空间形态,该项目完成后,客户将多国老库改造项目一并交予承接。
空间维度的另一项要求是扩展方式:储位与流量解耦后,扩容可分步实施,升级过程不影响在途业务,使库区能跟随产能变化逐步投入,而不必在初期一次性建满。
四、系统边界:接口与第三方设备
系统边界表现为设备与软件出自同一厂商、难以与既有信息化体系衔接。对应做法是双向开放:对上层通过黑盒、灰盒、白盒三级接口对接 ERP、MES;对下层兼容多种第三方机器人设备协同运行,支持80台以上设备同场调度。软件分层上,WES(仓储执行系统)承接订单与批次策略,TES(任务执行系统)负责库位级任务统筹与货位分配,机器人调度系统完成设备分配与路径规划。
五、结语
无界仓库柔性自动化的实质,是把三处人为边界变为可配置项:物料边界由混存能力消解,空间边界由适配高度与改造能力消解,系统边界由接口开放度消解。三者同时成立,柔性才不止于单机层面。
即刻打造您的自动化仓库