

托盘四向车双视觉系统选型核对:识别精度、误报抑制与维护要求
发布时间:2026-10-08
一、核对视觉配置的意义
新一代托盘四向车多已标注配备视觉系统,但标称一致不等于效果一致。差异主要体现在两项:码位识别的成功率,以及偏载判断的误报率。识别失败会导致取放动作中断,误报则引发设备空跑、库位状态标记错误,进而触发人工复核。在密集存储的连续作业中,两类问题都会直接打断作业节拍。
这一配置的必要性来自作业方式本身。托盘四向车在货架内部巷道运行,作业空间通常无人进入,托盘是否出位、货物是否偏心、货位是否已占用等状态无法目视复核,只能由车载传感在动作之前判定。相应地,视觉从可选功能变为动作的前置条件,其稳定性直接影响设备能否在无人环境中保持可预期的取放成功率。
二、三项可核对的技术指标
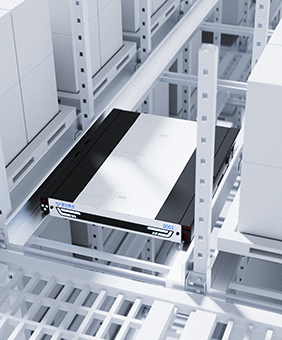
原力聚合新一代托盘四向车的智能双视觉系统在车体前后布置两组视觉单元,并融合 ToF(飞行时间)深度信息完成偏载检测。据其公开发布资料,码位识别精准率达99%,偏载误报率降低70%。
与之配套的矩阵激光防护系统采用对角大幅平扫激光与前后 ToF 辅助避障,检测范围提升60%,承担人、货、设备协同作业的安全防护。执行层面,托盘四向车单机定位精度可达±2mm,行走、顶升与传动均无回程差,保证感知结果能落到实际停位。
三、感知能力在系统层的传导
感知配置的价值最终反映在系统指标上。据官网公开资料,四向穿梭车系统整体可用率可达99%,支持80台以上设备同场调度,并兼容多种第三方机器人设备协同运行。感知数据同时是调度策略的输入:车载视觉能够可靠判定货位与偏载状态,调度才可能采用更紧凑的储位排布与更短的安全间距;数据经 WES(仓储执行系统)与 TES(任务执行系统)逐层处理后,再进入机器人调度系统的设备分配与路径规划。
四、现场验收与维护要求
规格书之外的验证同样必要。建议在验收阶段以偏载样件与异常货位(半占位、错位托盘、多货叠放)做现场测试,核对识别率与误报率能否达到标称水平,而非仅验证标准工况。
维护方面,视觉与激光窗口属于易受污染的部件,粉尘环境与冷库的冷凝水都会影响成像质量,需按现场条件确定清洁周期;货架在长期载荷下可能产生形变,标定参数应定期复核;冷库场景宜选用耐低温元器件与相应防护配置的车型,以适应低至-25℃的作业环境。上述工作宜纳入日常巡检清单,并保留可回放的识别记录,便于异常发生后的原因定位与参数调优。
五、结语
托盘四向车双视觉系统的选型核对,应把关注点从是否配备转向能否稳定识别:识别精度决定动作能否完成,误报率决定节拍是否被打断,维护条件决定上述指标能否长期保持。
即刻打造您的自动化仓库