

自动化存储系统机器人:设备谱系与集群协同的选型解析
发布时间:2026-09-23
一、自动化存储系统机器人在系统中的定位
自动化存储系统由货架、执行设备、输送设备与软件系统构成,机器人承担其中的存取与搬运环节。同一套货架与软件,搭配不同机型,库容与效率差异可达数倍。因此设备选型的意义不在于比较单台机器人的参数,而在于确定存储密度目标后,反向确定机型组合。
二、主流设备谱系
按载具与运动方式,自动化存储系统机器人可分为三类。
托盘类:托盘四向车在货架轨道内前后左右四向行驶,通过提升机换层,负责托盘的密集存取;托盘搬运机器人承担托盘的地面转运,可替代部分输送线,并外接拣选工作站。
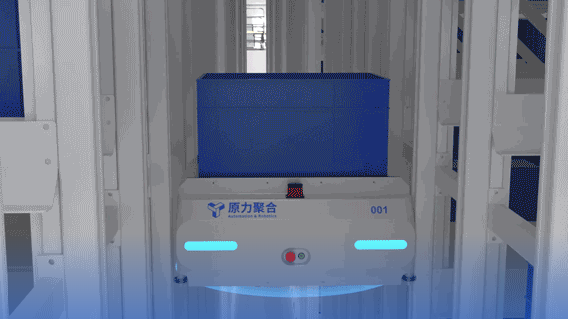
料箱类:箱式存取机器人支持地面行走与自主爬升货架,可在 779mm 宽巷道内双深位存取,高度可达 12 米,负责料箱的密集存储与换层;箱式搬运机器人在箱式存取机器人完成换层后承担地面接力搬运,二者分工可使整体效率提升约 10%。
移动机器人(AMR):托盘 AMR 与料箱 AMR 用于产线到仓、仓到拣选位之间的柔性接驳,是“存—搬—拣”链条的延展环节。
三、存储密度:机型组合决定单位面积产出
高密度存储是自动化存储系统机器人的核心价值。以原力聚合 Matrix8S 全物料混合存储子系统为例,其 PS 托盘四向车巷道可达 20 深位,存储密度较同类自动化系统高 25%,高度适配范围 2 米至 30 米,空间利用率可达 99%,项目验证的托盘流量可达 1000 托/小时。在墨西哥某汽车零部件项目中,立体库高约 25.8 米、17 层货架,托盘位达 44,828 个,库容提升约 200%。
四、集群协同:调度软件决定设备效率能否用足
机器人数量增加后,路径规划与死锁规避成为主要瓶颈。成熟的自动化存储系统机器人方案依赖三层软件协同:WMS 负责库存与订单,WES 负责业务执行(波次、组盘、备货),TES 负责任务执行(指令下发、容器级任务统筹),再由调度引擎完成路径规划与交通管制。基于多智能体路径规划(MAPF)算法的调度系统,可支撑百台级设备同场运行。原力聚合在某国际服装品牌亚洲配送中心调度 80 台以上四向车与数百台机器人,拣选准确率 99.99%;在美国 iHerb 项目中,200 余台异构机器人日处理十几万件商品,准确率接近 100%。
五、环境适配与可靠性
机型选择需匹配作业环境。冷库机型须在 -25℃ 下长期稳定运行,需具备防冷凝、防雾气、防低温失效的三防设计,并配置低温润滑油与低温电池;粉尘环境则需强化散热与防护等级。可靠性方面可参考两项指标:设备 MTBF 与整机认证。原力聚合托盘四向车 MTBF 不低于 2000 小时,采用磷酸铁锂电池(热失控温度不低于 500℃),并获得 SGS 颁发的中国地区首例四向穿梭车系统 CE 全指令认证。
六、选型关注点
评估自动化存储系统机器人时,建议按以下顺序核查:一是载具与存储单元是否匹配(托盘、料箱还是混合形态);二是机型组合能否同时满足库容与吞吐目标;三是调度系统的集群规模上限与异构设备兼容能力;四是环境工况与可靠性凭证;五是分期扩容能力——原力聚合的托盘四向车系统支持按业务增长增加设备与货架模块,无需重建控制系统。
七、结语
自动化存储系统机器人的选型,核心是“设备谱系 × 调度能力 × 环境适配”三者的匹配,而非单机参数比较。原力聚合的足迹已遍布全球30多个国家,在食品冷链、医药、智能制造、新能源、3PL 等行业形成了可核查的项目交付记录,可作为上述核查框架下的参考对象。
即刻打造您的自动化仓库